

Від мемів до DefTech: як випускник кафедри ШІ навчив цифровий мозок мухи керувати FPV-дроном
24 September 2026
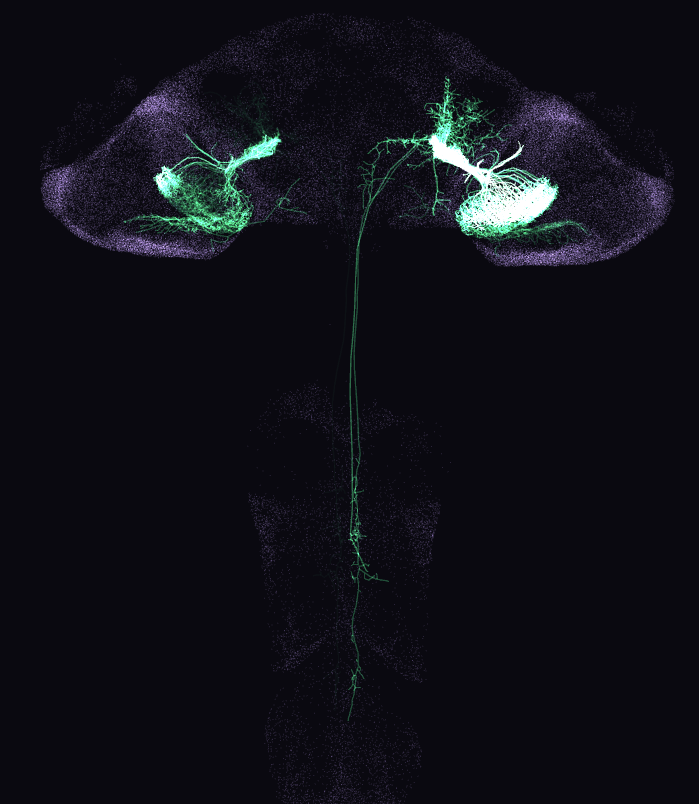
Поки світова мережа розважалася, змушуючи оцифрований мозок фруктової мушки грати в Minecraft, Doom чи торгувати криптовалютою, випускник нашої кафедри за освітньо-науковою програмою «Системи штучного інтелекту» Дмитро знайшов для нейробіологічного прориву реальне застосування. Харківський розробник із понад 10-річним досвідом інтегрував повну цифрову модель нервової системи комахи у симулятор польоту, де біологічні рефлекси нативно допомагають безпілотнику оминати перешкоди та тримати горизонт.
Чим підхід нашого випускника відрізняється від «fly slop»?
Фундаментом для експерименту стала масштабна наукова віха від Google Research та HHMI Janelia Research Campus – повна схема зв’язків (конектом) дорослої Drosophila melanogaster, що містить понад 166 000 нейронів та майже 125 мільйонів синапсів.
Більшість ентузіастів у мережі використовували цей конектом лише як статичний каркас, повністю перенавчаючи штучні ваги зв’язків під неприродні для мухи завдання (наприклад, натискання кнопок у грі чи аналіз біржових графіків). Дмитро ж обрав значно складніший і науково елегантніший шлях: не перенавчати конектом взагалі, а зберегти вивірені мільйонами років еволюції біологічні рефлекси та подати на віртуальні органи чуття комахи адекватний зоровий сигнал з симулятора.
Анатомія цифрового рефлексу
Для реалізації задуму випускник кафедри детально відтворив фізику сприйняття комахи:
- Фасеткове око: Змодельовано складне око з 1 769 фасеток на основі даних Google. Відеопотік із симулятора розкладається, пікселізується та надходить безпосередньо у віртуальні фоторецептори.
- Детектори наближення (LPLC2 та LC4): Ці нейрони зорового тракту реагують на об’єкти, що стрімко збільшуються у полі зору (наприклад, дерево чи будівлю). Активація цих ланцюжків генерує нативний імпульс втечі, автоматично змушуючи дрон виконувати ухильний маневр крену чи рискання.
- Оцелії для стабілізації (три простих ока): Реалізовано симуляцію сенсорів освітленості горизонту. Якщо дрон завалюється, оцелярні нейрони передають сигнал до шийних мотонейронів (CvN5–7), запускаючи рефлекс вирівнювання.
- Декодування у команди БПЛА: Низхідні моторні нейрони (descending motor neurons) подають сигнали, які через простий “зчитувач” перетворюються у 4 стандартні канали керування: крен, тангаж, рискання та газ.
Запуск на домашньому ПК та перспективи для DefTech
Вражаюче, але вся симуляція масиву з 166 000 нейронів працює без дорогих серверів – на домашньому комп’ютері з процесором Intel Core i7-3770K та 16 ГБ RAM, а для прискорення написання коду розробник частково залучав ШІ-асистента Claude Code.
Подібні експерименти мають величезне значення для розробки автономних систем безпілотної авіації, зокрема у сфері Defense Tech. Комахи орієнтуються в просторі без використання енергоємних лідарів чи GPS. Перенесення таких біологічних “мікроконтролерів” на чипи (FPGA або compute-in-memory) дозволить створювати надшвидкі автономні дрони, стійкі до засобів РЕБ, що орієнтуватимуться суто на оптичному потоці.
Пишаємось нашим випускником і бажаємо йому успіхів і творчого натхнення!
Детальніше: https://dev.ua/news/fly-slop-fpv-dron